
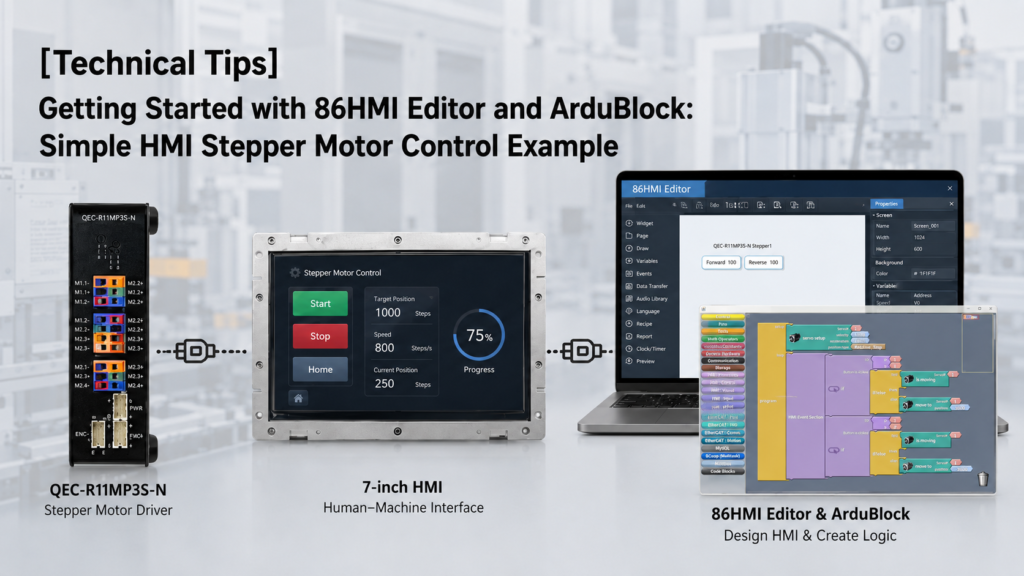
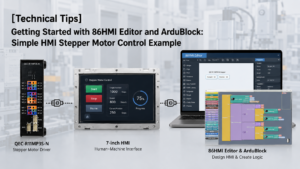
此範例示範如何利用 86Duino 平台快速實現步進馬達控制——內容涵蓋使用 86HMI Editor 設計 HMI 按鈕,以及透過 ArduBlock 進行拖放式程式設計。
86Duino IDE
要編譯並將控制程式上傳至 QEC 控制器,必須使用 86Duino IDE。86Duino IDE 提供了一個與 Arduino 相容的開發環境,可用於上傳由 ArduBlock 生成的程式,或使用標準 C/C++ 編寫的程式。
讀者可從 QEC 網站下載 86Duino IDE 的最新版本: 86Duino Coding IDE
對於初次使用本平台的用戶,我們也提供了一份逐步指南,協助您設定開發環境並開始進行第一個專案: 86Duino 入門指南
硬體設定
此硬體設定採用 QEC-M-070T 作為 EtherCAT MDevice 控制器以及 QEC-R11MP3S-N 作為 SubDevice 步進馬達驅動器:
- QEC-M-070T – 用於介面設計與控制邏輯執行的 EtherCAT MDevice HMI 解決方案
- QEC-R11MP3S-N – 採用 3 軸步進馬達控制器的 EtherCAT 運動控制
- 24V 電源供應器
- 乙太網路線(用於 EtherCAT 通訊)
實施步驟
實施過程可分為三個主要步驟。
- 首先,請使用 86EVA 掃描並設定 EtherCAT 裝置。此步驟可確保所有已連接的 EtherCAT 从站均能被正確偵測並妥善設定。
- 接著,使用 86HMI Editor 設計 HMI 介面。該介面可包含按鈕、文字以及運動控制所需的其他視覺元素。
- 最後,使用 ArduBlock 建立控制邏輯。透過結合 EtherCAT 配置與 HMI 介面,即可完成該功能,並透過 HMI 進行操作。
步驟 1 – 86EVA 配置工具
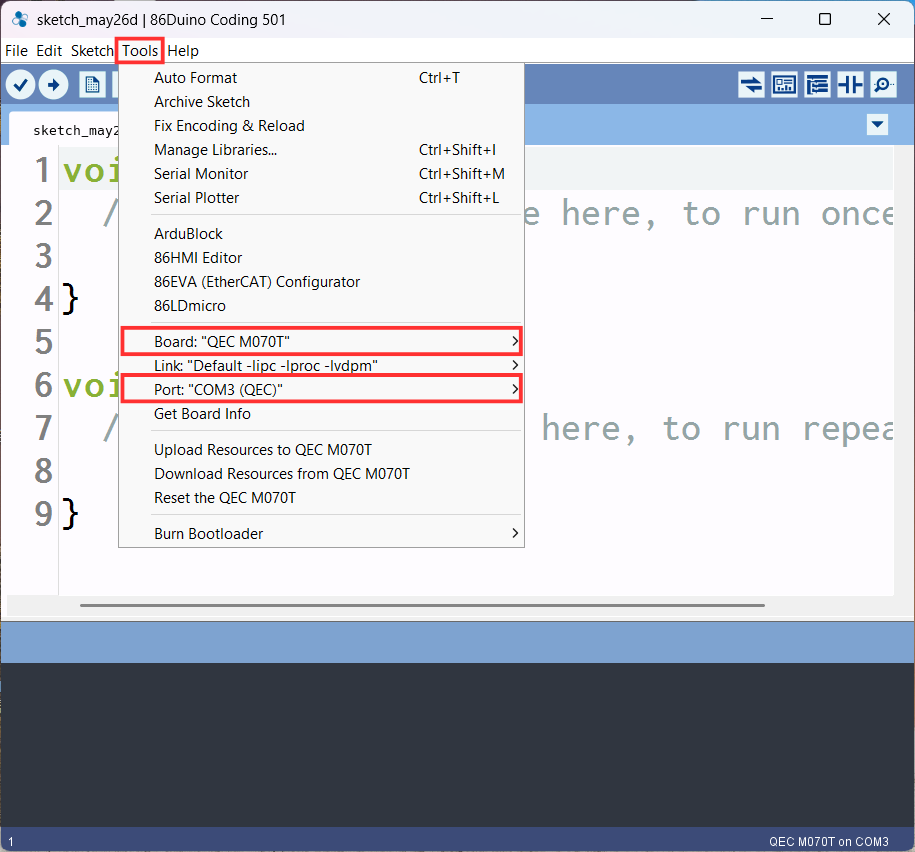
- 在工具選項中設定要使用的開發板和埠
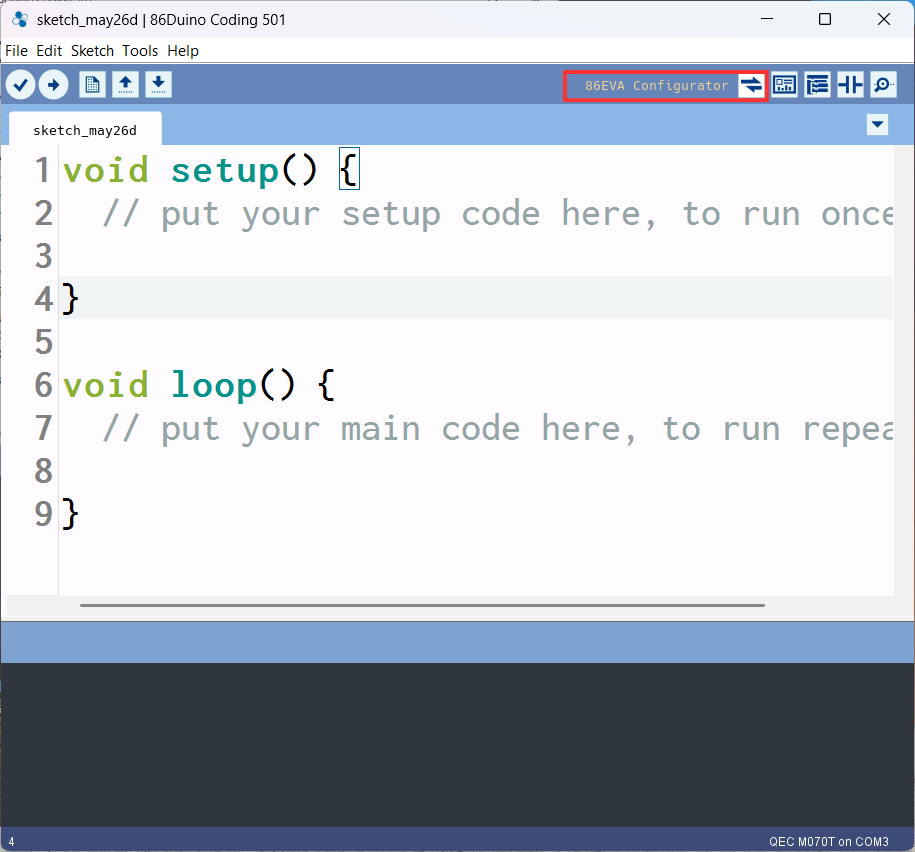
- 點擊 86EVA 設定工具
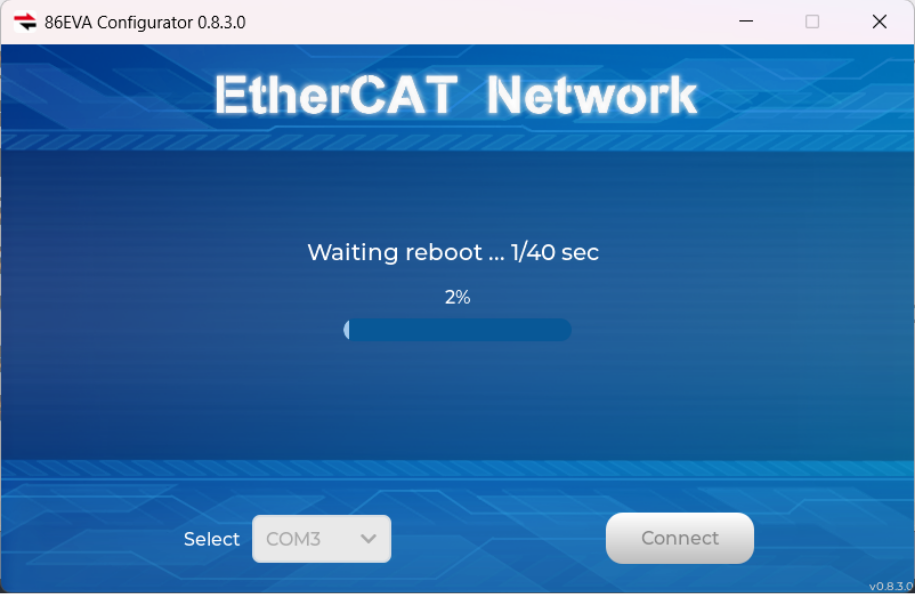
- 點擊以連線,並掃描該裝置
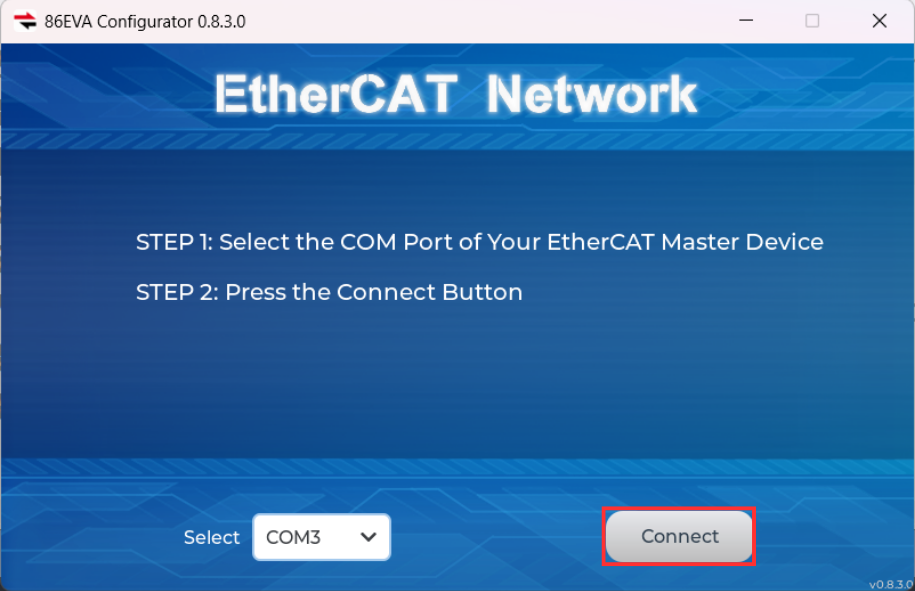
- 掃描裝置
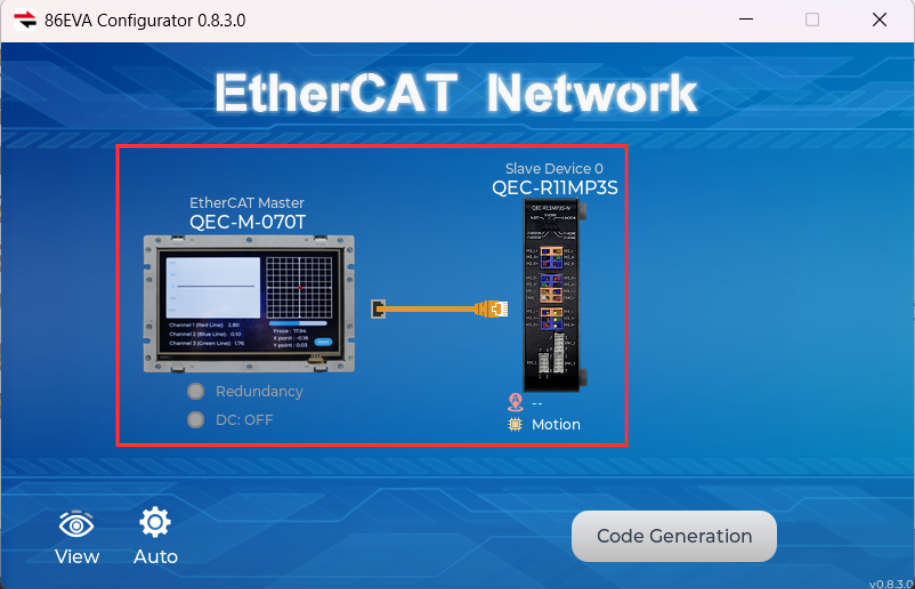
- 在 86EVA 網路中設定 QEC-M-070T 和 QEC-R11MP3S-N 裝置
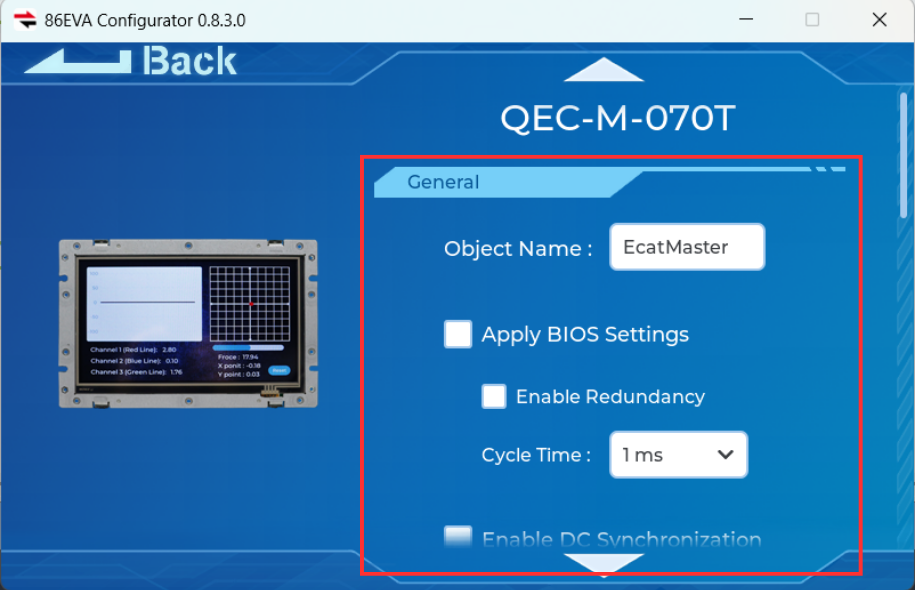
- 設定 QEC-M-070T 的參數(如圖所示)
- 在伺服映射中設定 QEC-R11MP3S-N M1
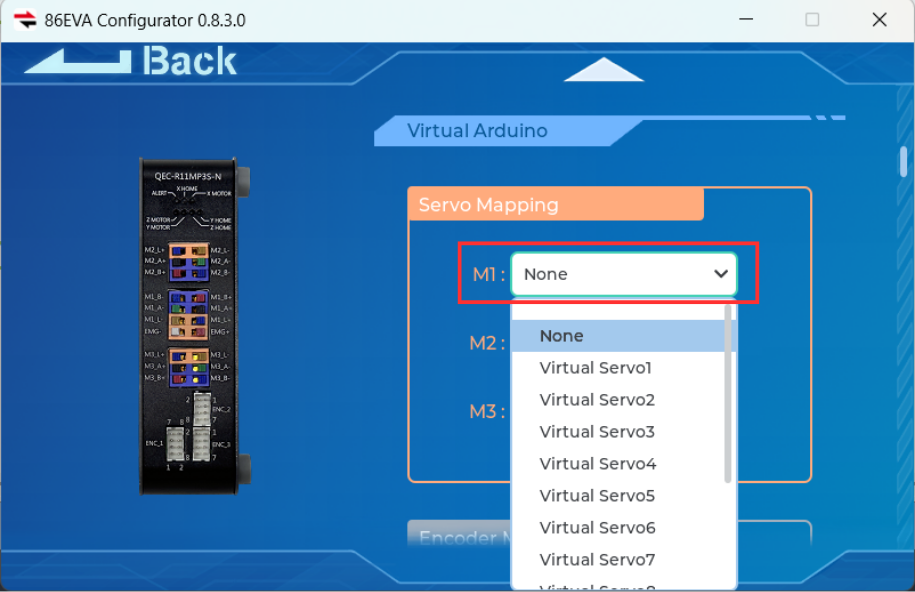
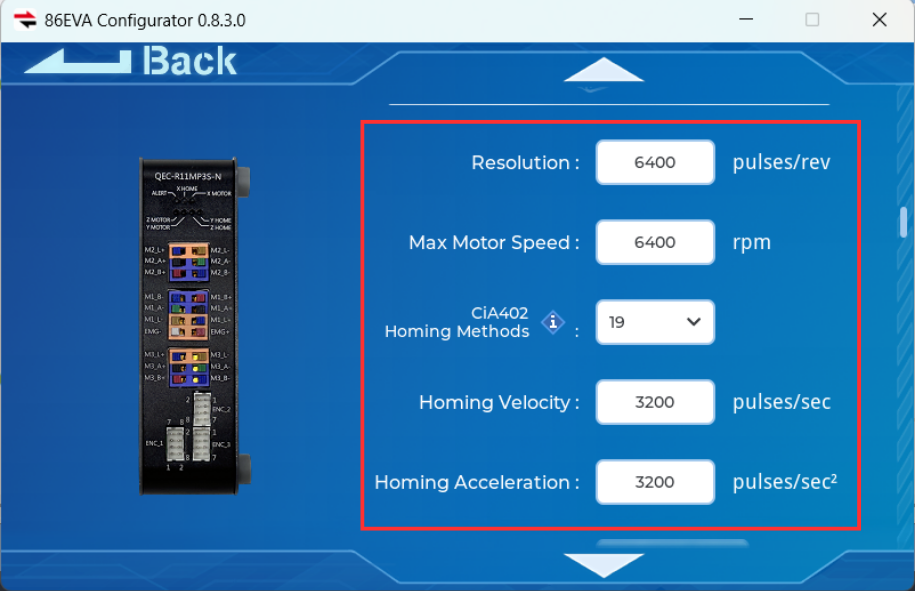
- 設定伺服馬達 1 的參數(如圖所示)
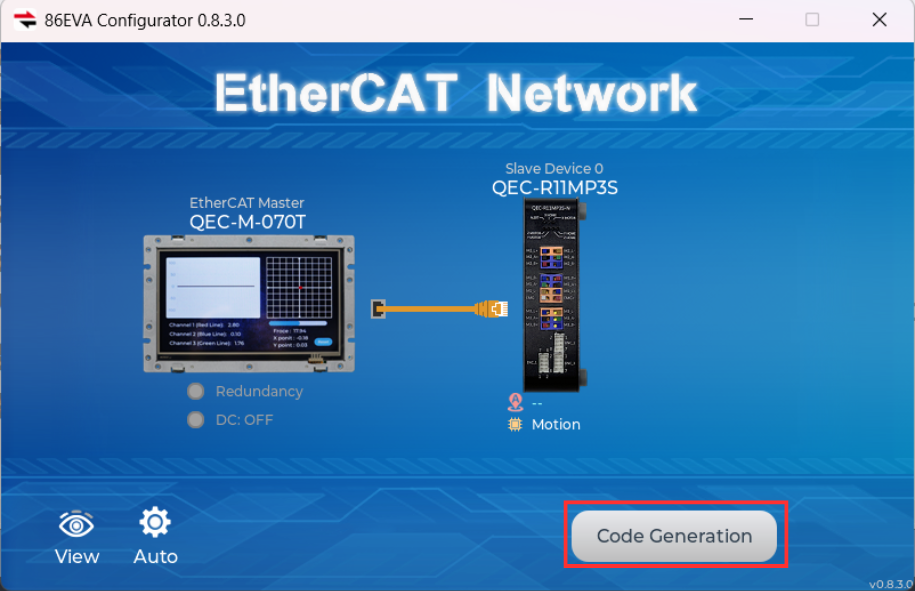
- 返回 86EVA 並點擊「程式碼產生」
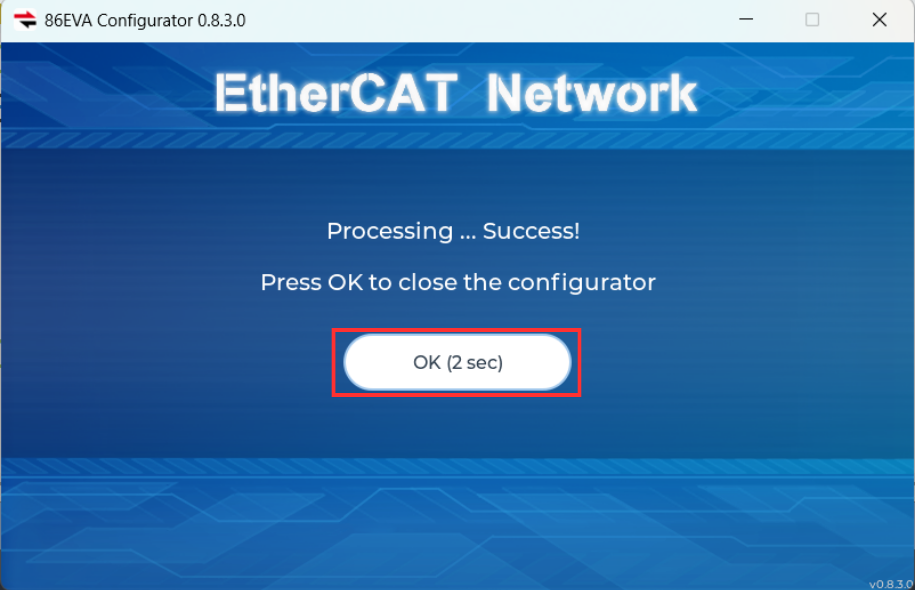
- 掃描已完成,請按「確定」以確認
步驟 2 – 86HMI 編輯器使用者介面設計
- 點擊 86HMI 編輯器工具
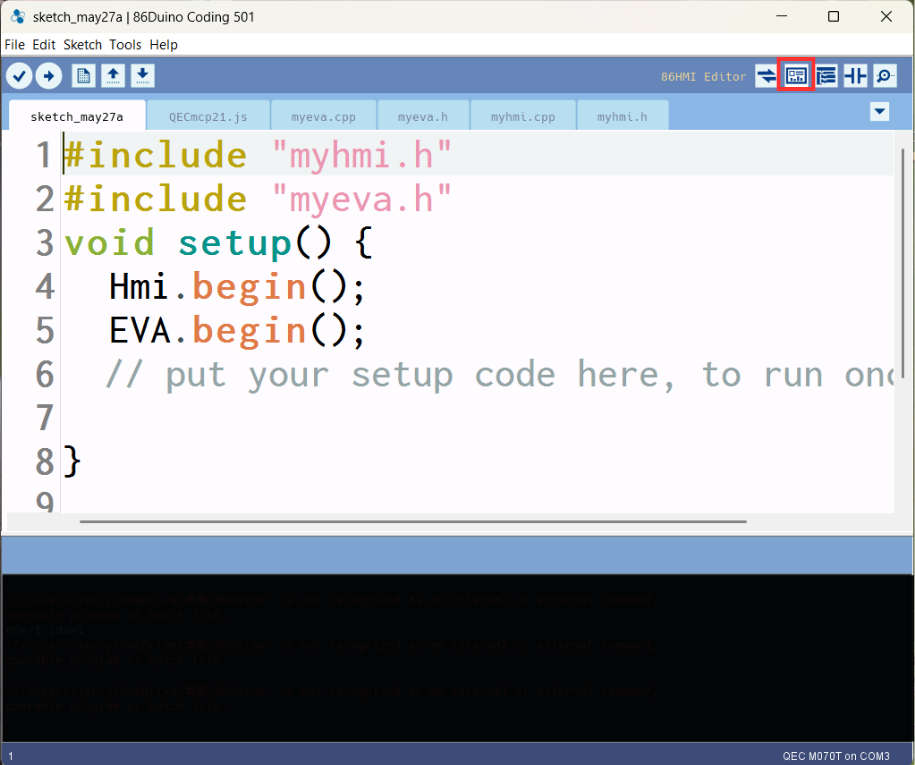
- 選擇產品型號,然後按一下「確定」
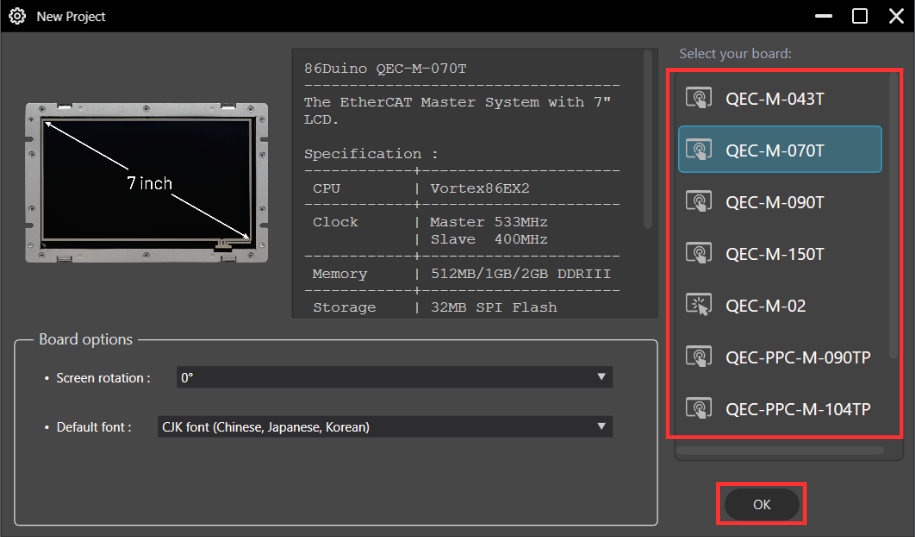
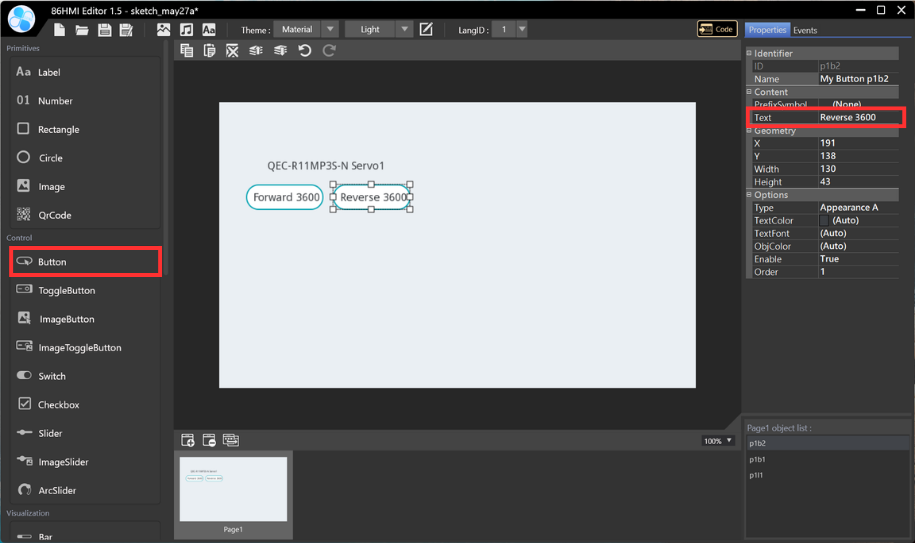
- 編輯文字:標籤 > 文字(在欄位內輸入文字)
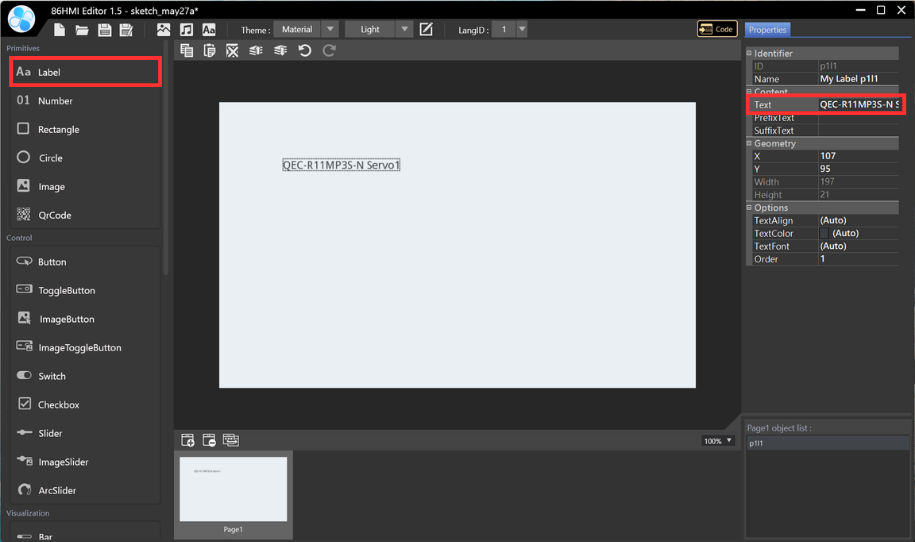
- 新增控制按鈕:按鈕 (p1b1) > 編輯按鈕文字(在欄位內輸入文字)
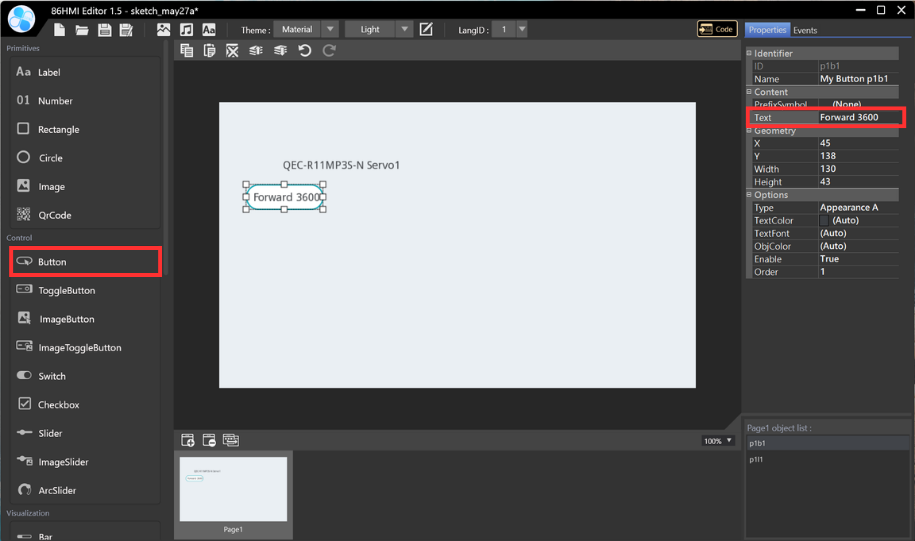
- 新增控制按鈕:按鈕 (p1b2) > 編輯按鈕文字(在欄位內輸入文字)
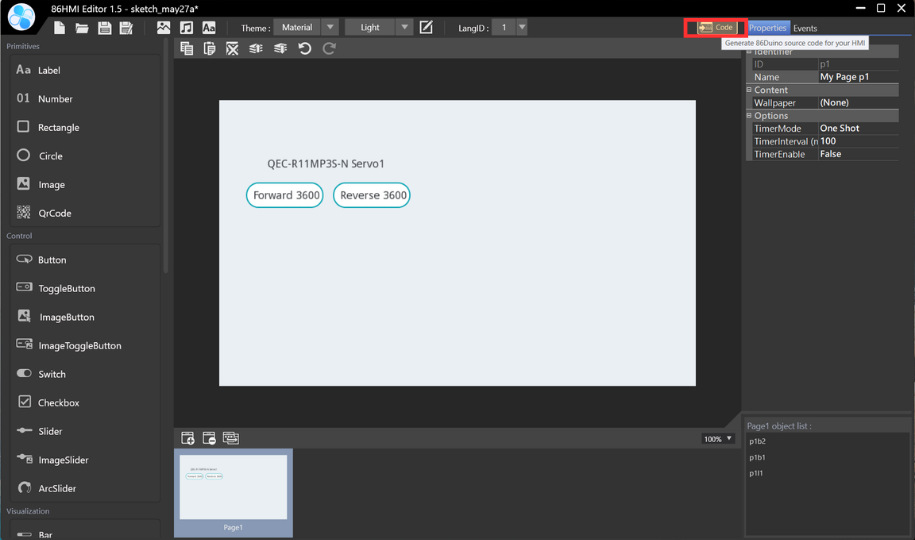
- 上傳以產生範例內容
步驟 3 – ArduBlock 程式設計
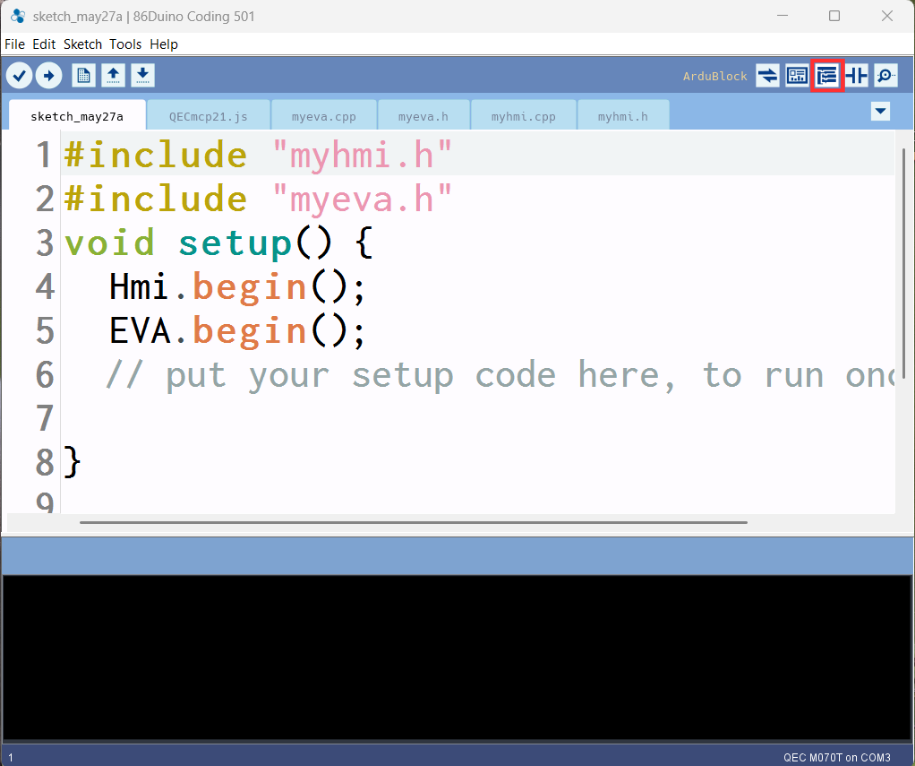
- 點擊 ArduBlock 工具
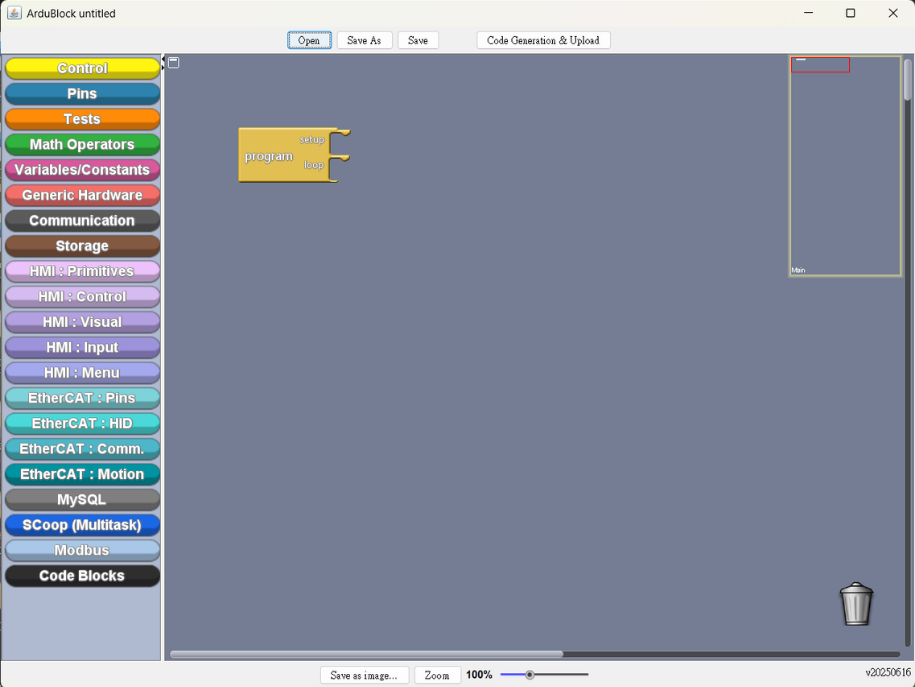
- ArduBlock 工作區
- EtherCAT 運動控制設定:EtherCAT.Motion > 伺服馬達設定
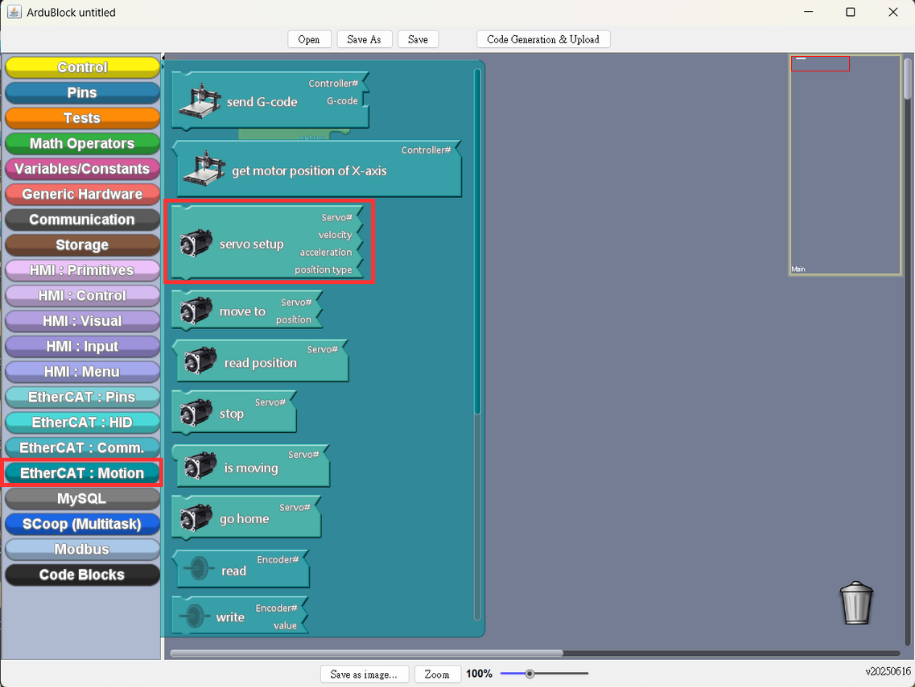
- 設定參數(如圖所示)
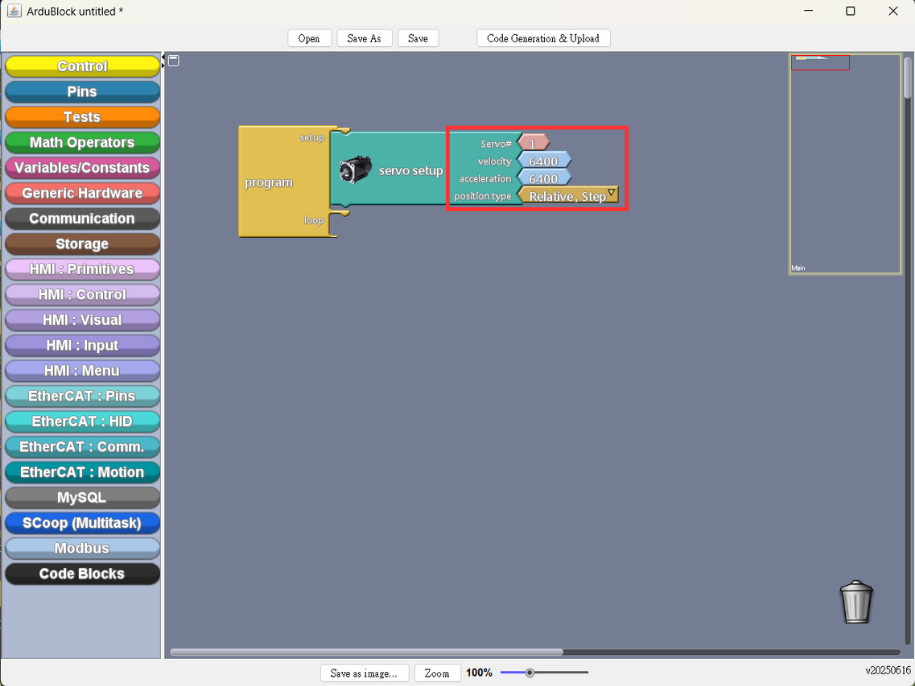
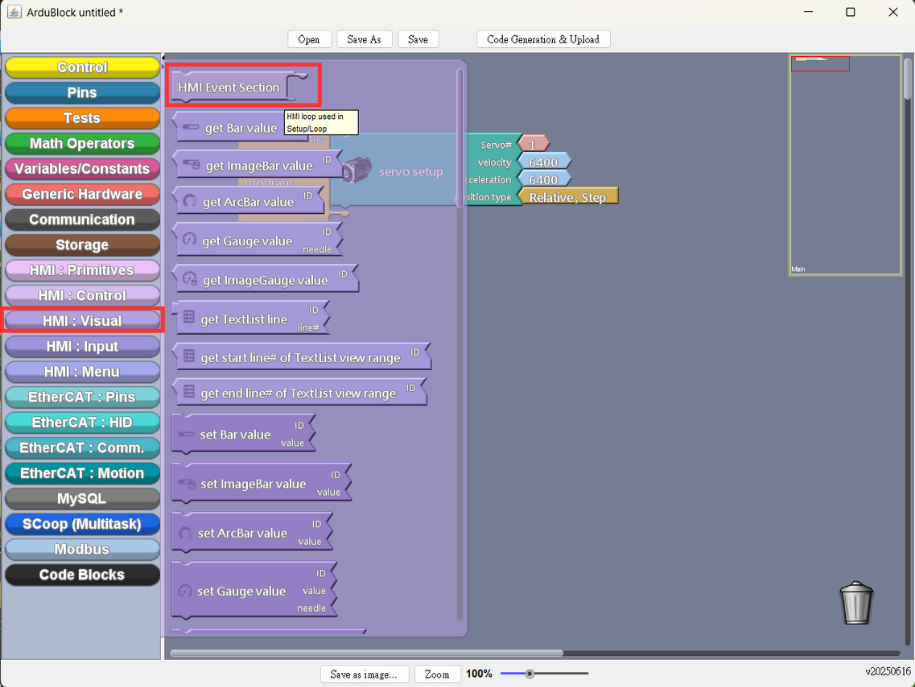
- 新增 HMI 視覺化區塊:HMI.Visual > HMI 事件區段
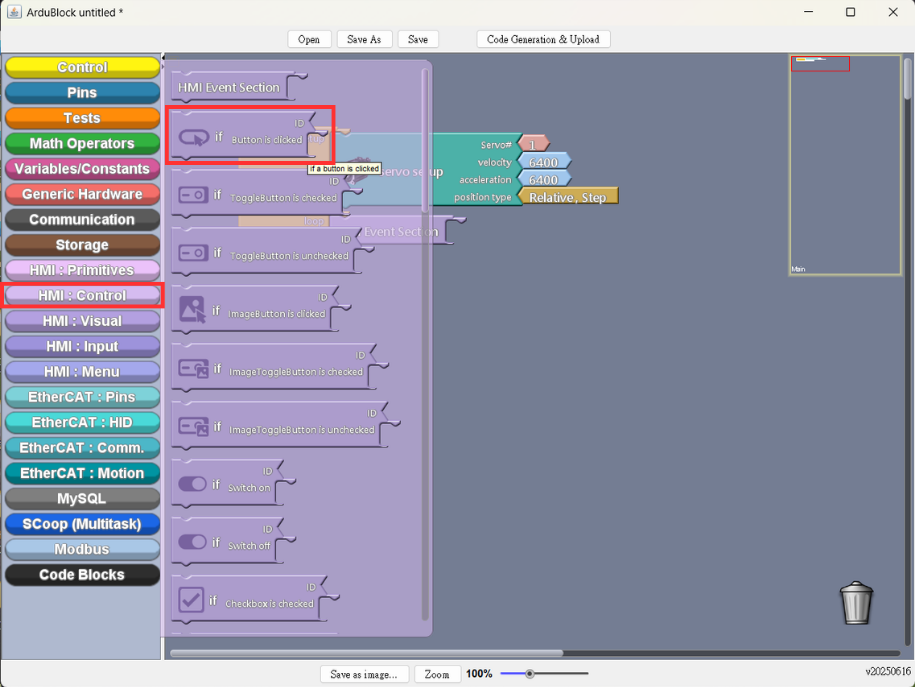
- 新增控制按鈕:HMI.Control > 若按下按鈕
- EtheCAT 動作設定:將「移動」新增至區塊
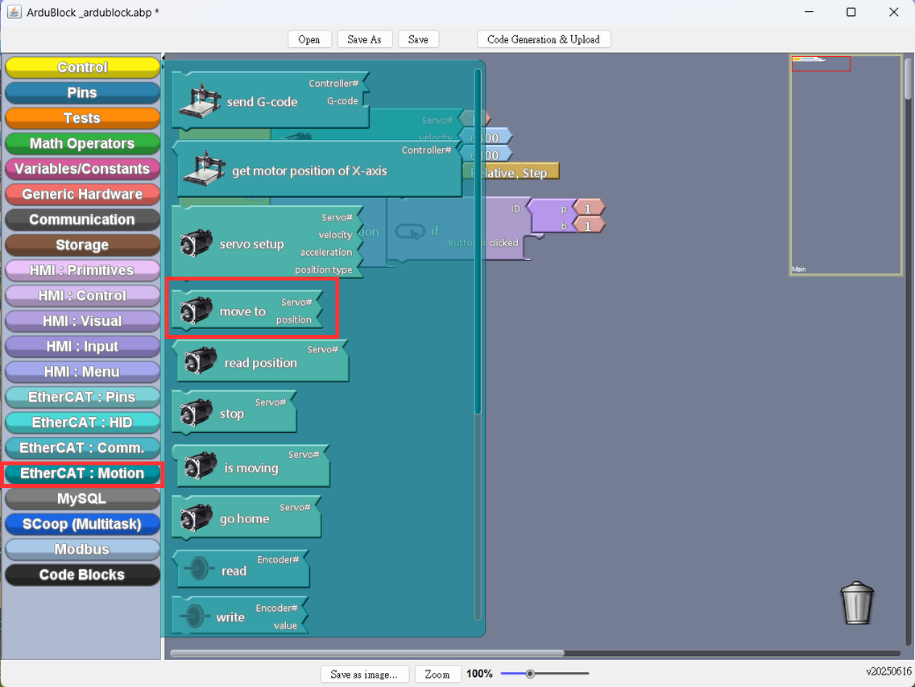
- 新增條件區塊:while 區塊
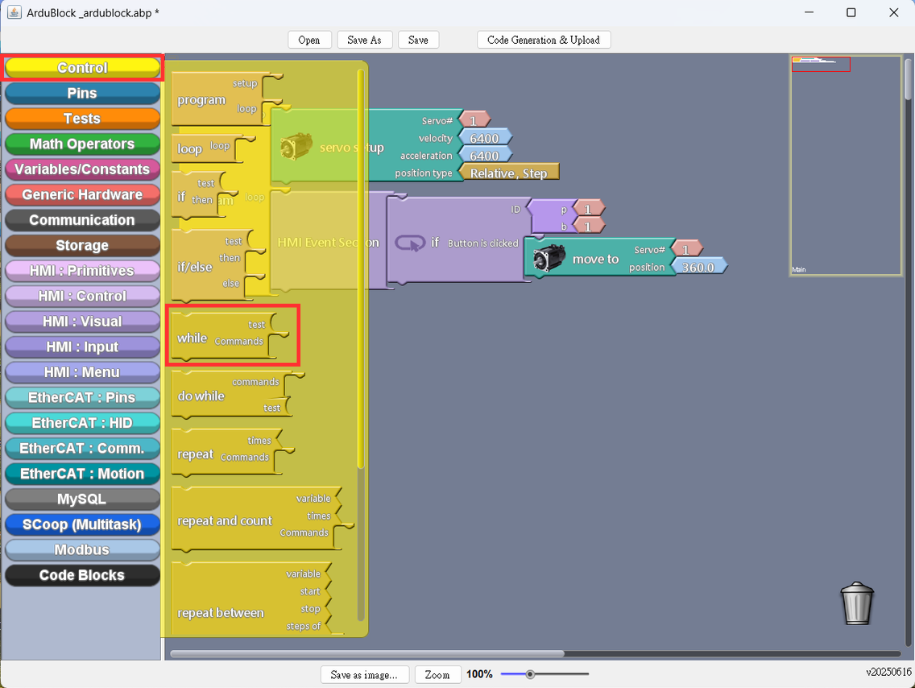
- EtheCAT 動作設定:新增「移動中」
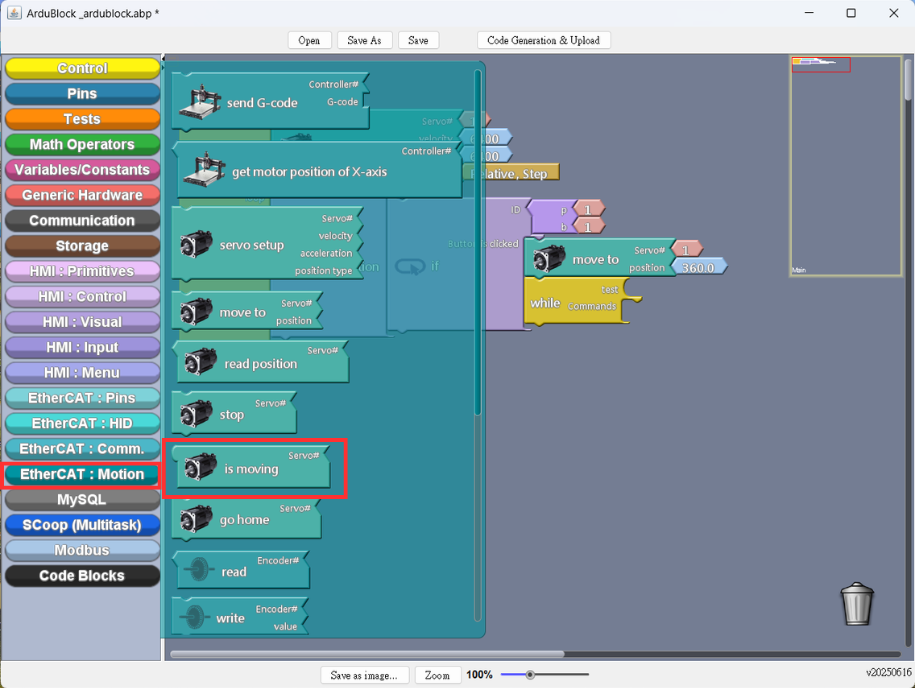
- 右鍵點擊以複製整個控制區塊(如圖所示)
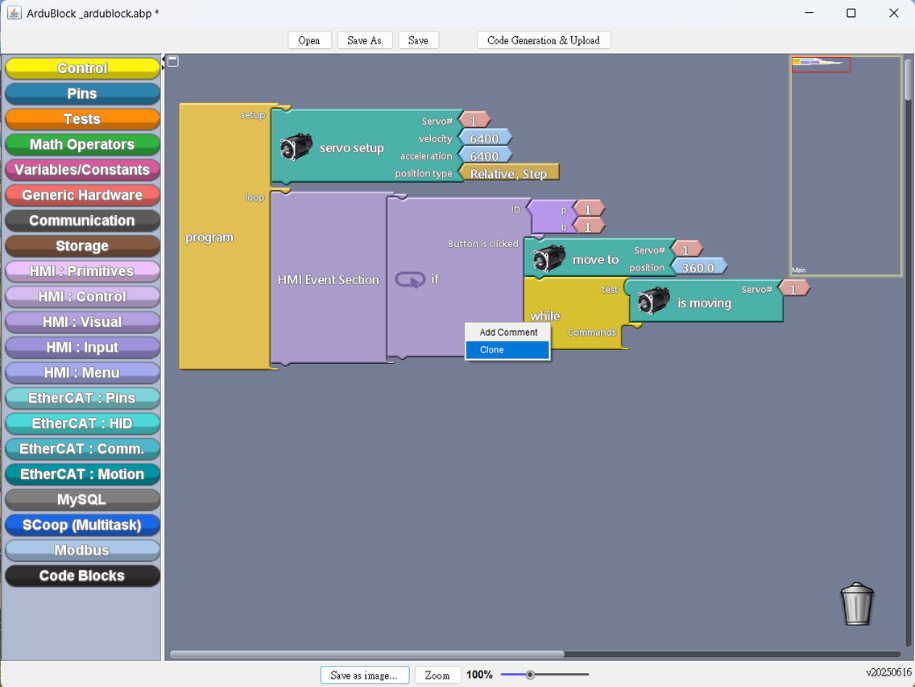
- 設定參數,並上傳至「產生範例內容」
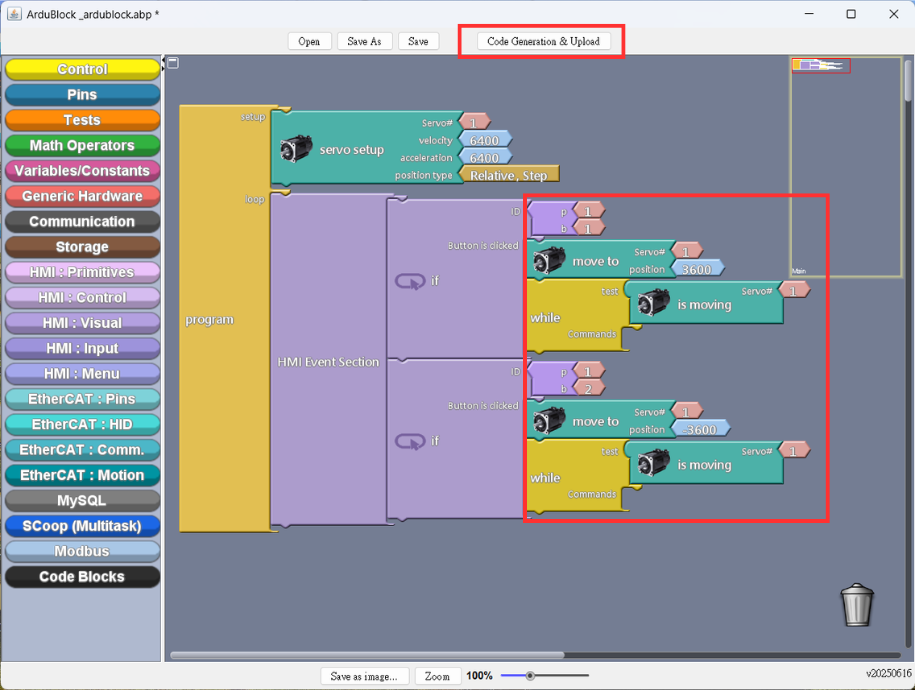
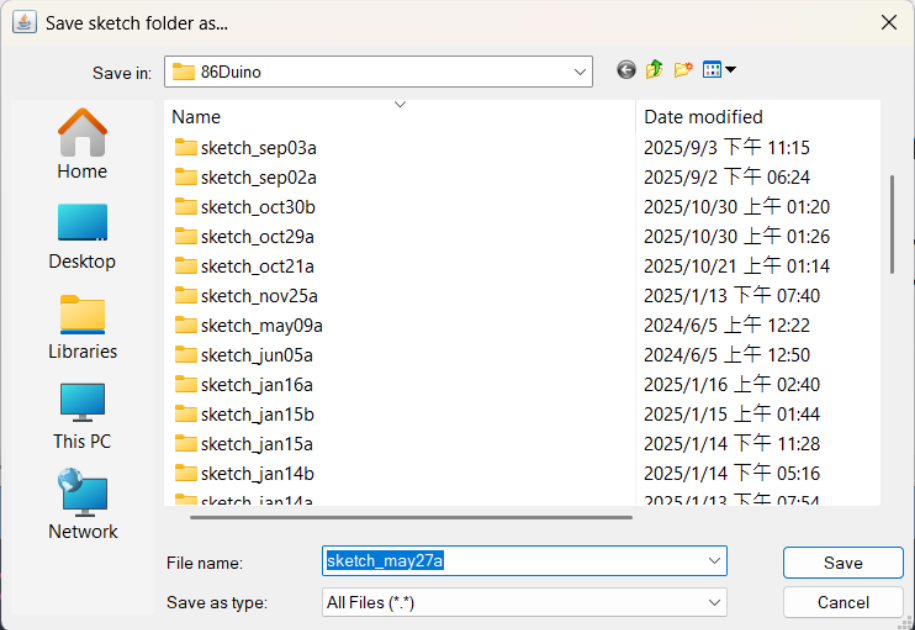
- 儲存草稿(請選擇要儲存的資料夾)
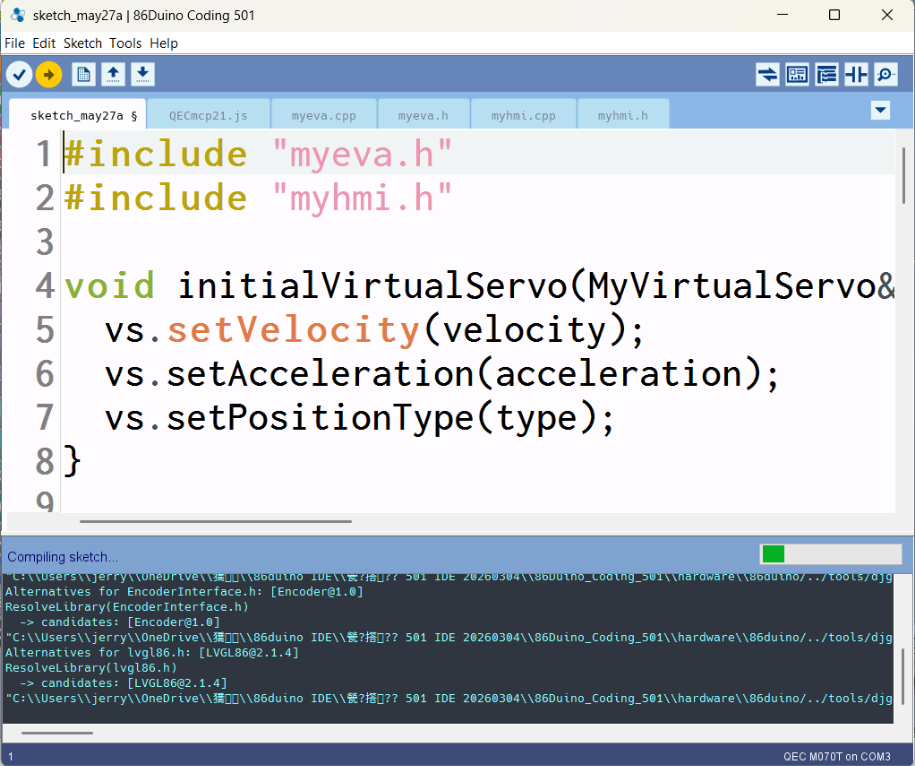
- 上傳並編譯程式碼
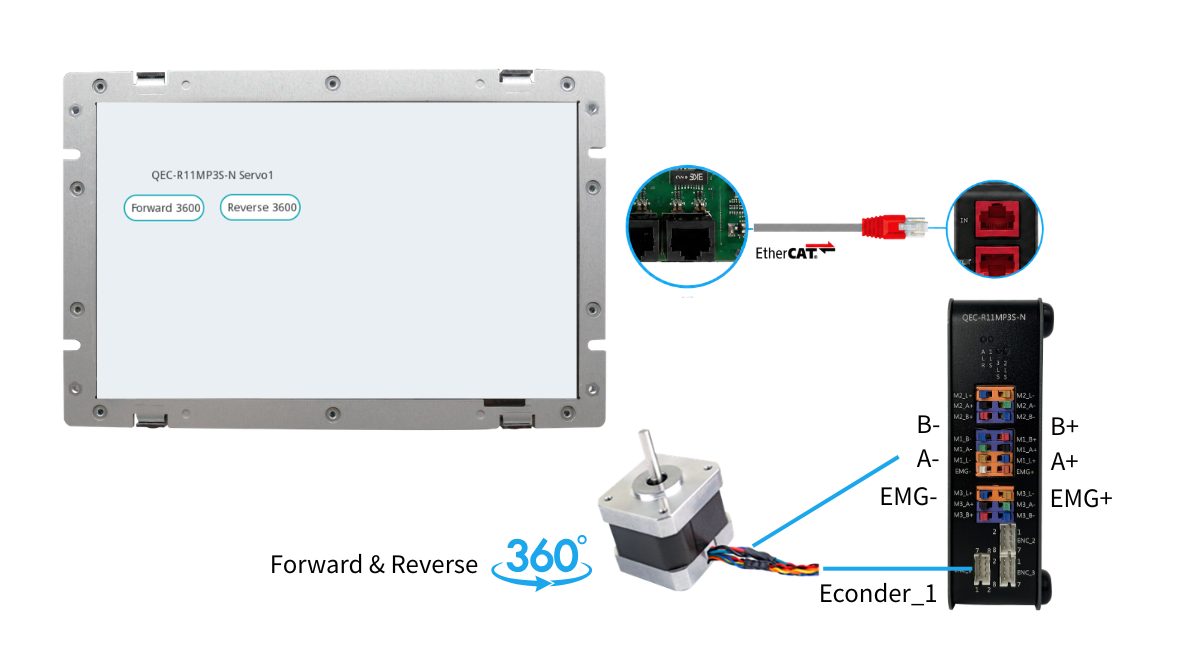
示範結果
- 結果呈現
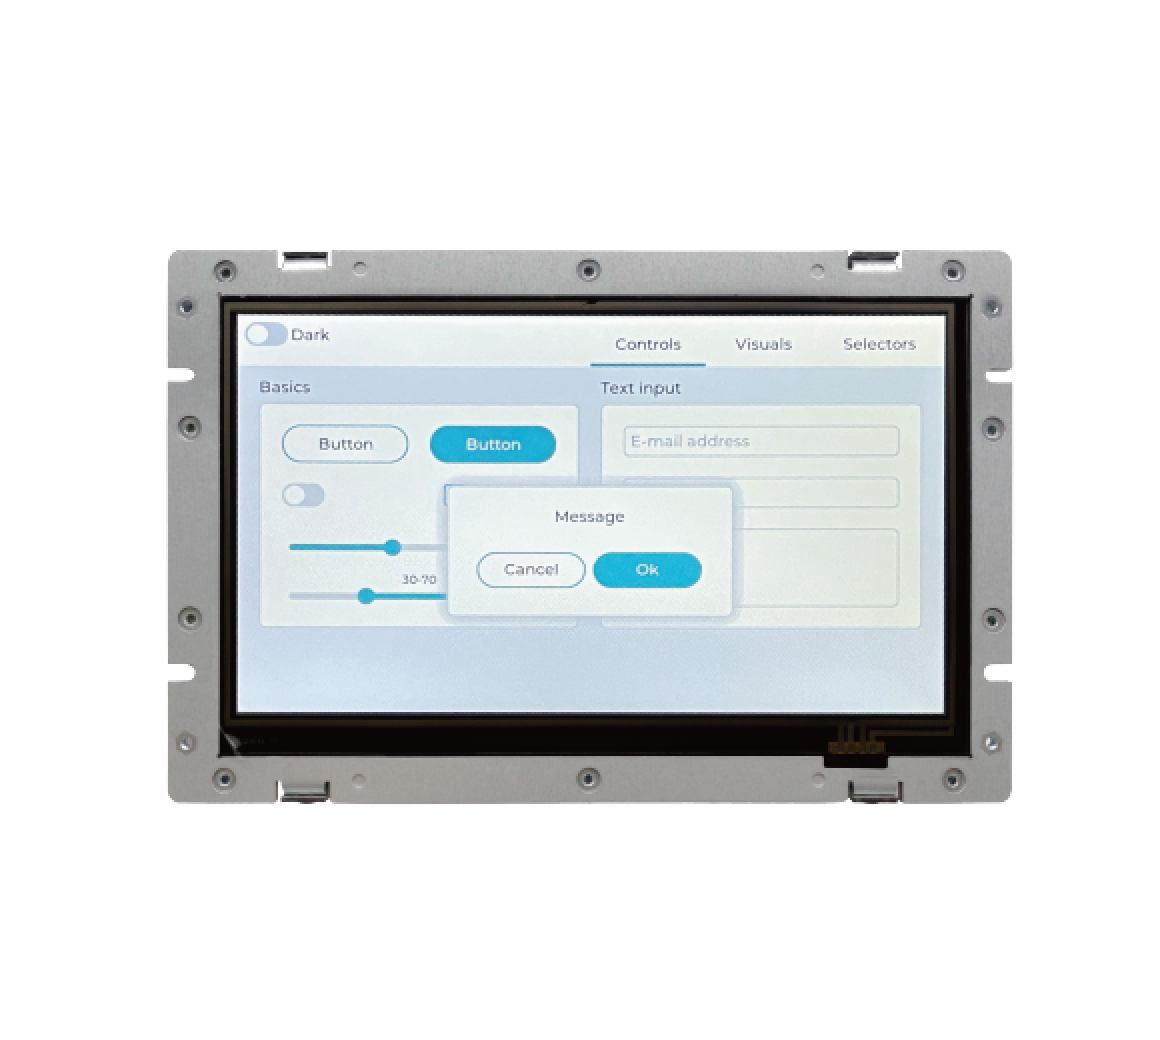
產品特色 QEC-M-070T:
- EtherCAT MDevice 開放式框架 7 吋 LCD
- 基於即時雙核心 CPU 的整合式 EtherCAT MDevice
- 86Duino 集成開發環境(IDE)
- 7 吋 TFT LCD 螢幕,配備電阻式觸控螢幕(800×480)
- 適用於人機介面 (HMI) 的高可靠性 SLC eMMC 儲存裝置,具備 HDMI 輸出功能
- 工業運作溫度 -20 至 +70°C / -30 至 +85°C
- 豐富的介面:3×LAN、3×USB、RS232/485、CAN、SPI、I2C、與 Arduino 相容的 GPIO
- 內建電壓、溫度及系統狀態監控功能
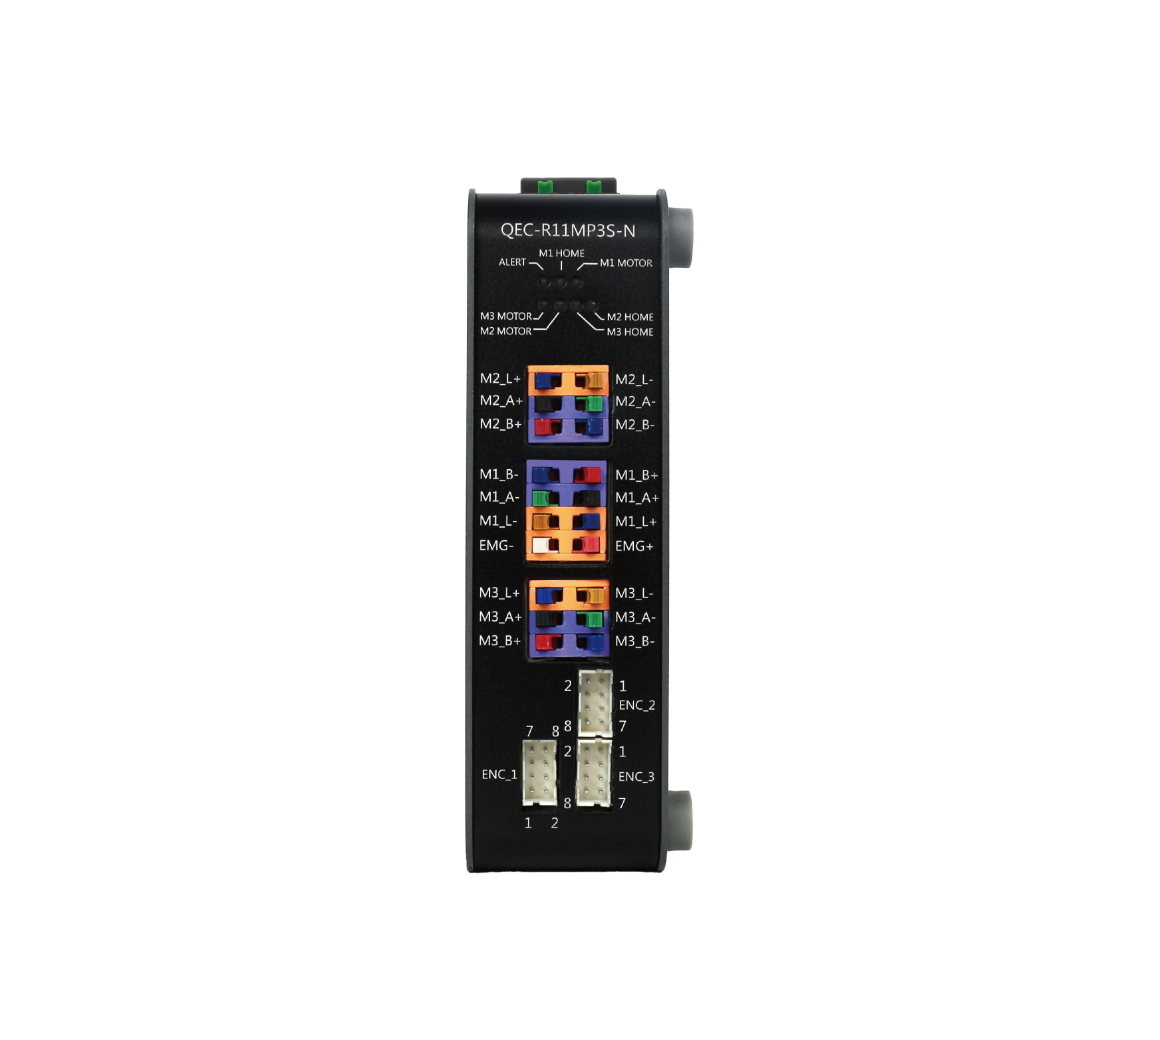
產品特色 QEC-RXXMP3S:
- 支援 CiA402 和 G-code 的驅動程式
- 3 個步進馬達 (2 相雙極步進馬達)
- 驅動電流最高 4.84A,峰值 5.0A (可由開關調整)
- 編碼器介面 (A、B、Z),差分式
- 馬達不動時自動降低電流
- 內部監控硬件信息
- EtherCAT 一致性測試工具通過驗證
- 工作溫度 -20 至 +70 °C
如需更多資訊或索取樣品,請電郵至 info@icop.com.tw,聯絡您附近的 ICOP 分公司,或聯繫我們的 全球授權經銷商.
 English
 繁體中文
 日本語