
隨著智慧機器人應用迅速發展,ROS 2 與 AI 開發人員往往對 EtherCAT 和伺服控制不甚熟悉;而自動化工程師則未必熟悉 ROS 2、MoveIt 或 AI 應用。系統整合商與原始設備製造商(OEM)長期以來一直面臨「智慧軟體」與「工業機器」之間的整合落差。
ROS 2 × EtherCAT 機器人控制:架構與工作流程
加速系統整合商與原始設備製造商的智慧機械手臂開發
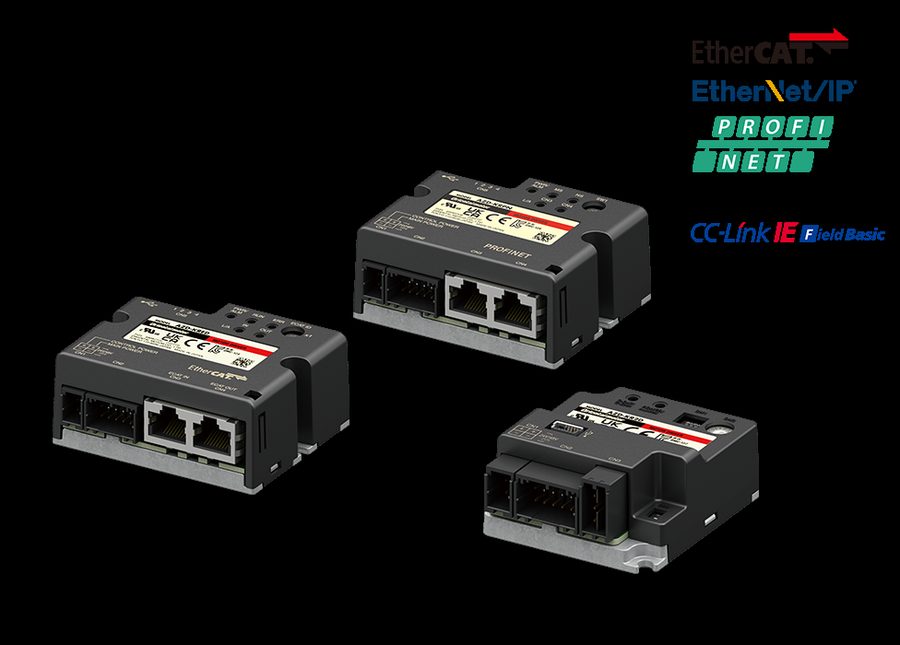
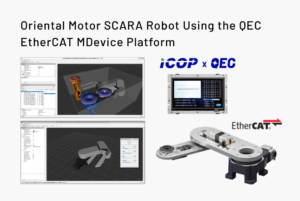
ICOP Technology 近期已完成基於 ROS 2 對 Oriental Motor SCARA 機器人控制的驗證, 使用 QEC EtherCAT MDevice 平台:由 MoveIt 2 生成的運動計畫透過 ros2_control 和 micro-ROS 傳送至 QEC,實時轉換為 EtherCAT CiA402 位置指令,並由 Oriental Motor AZ mini EtherCAT 驅動程式與 SCARA 機器人以同步精準度執行。此外,亦透過 MoveIt 任務建構器(MTC)實現了拾放任務的工作流程。此次驗證展示了一套可立即部署的 ROS 2 × EtherCAT 機器人控制與開發架構,為進行二次開發與專案整合的系統整合商及原始設備製造商(OEM)提供了技術參考。
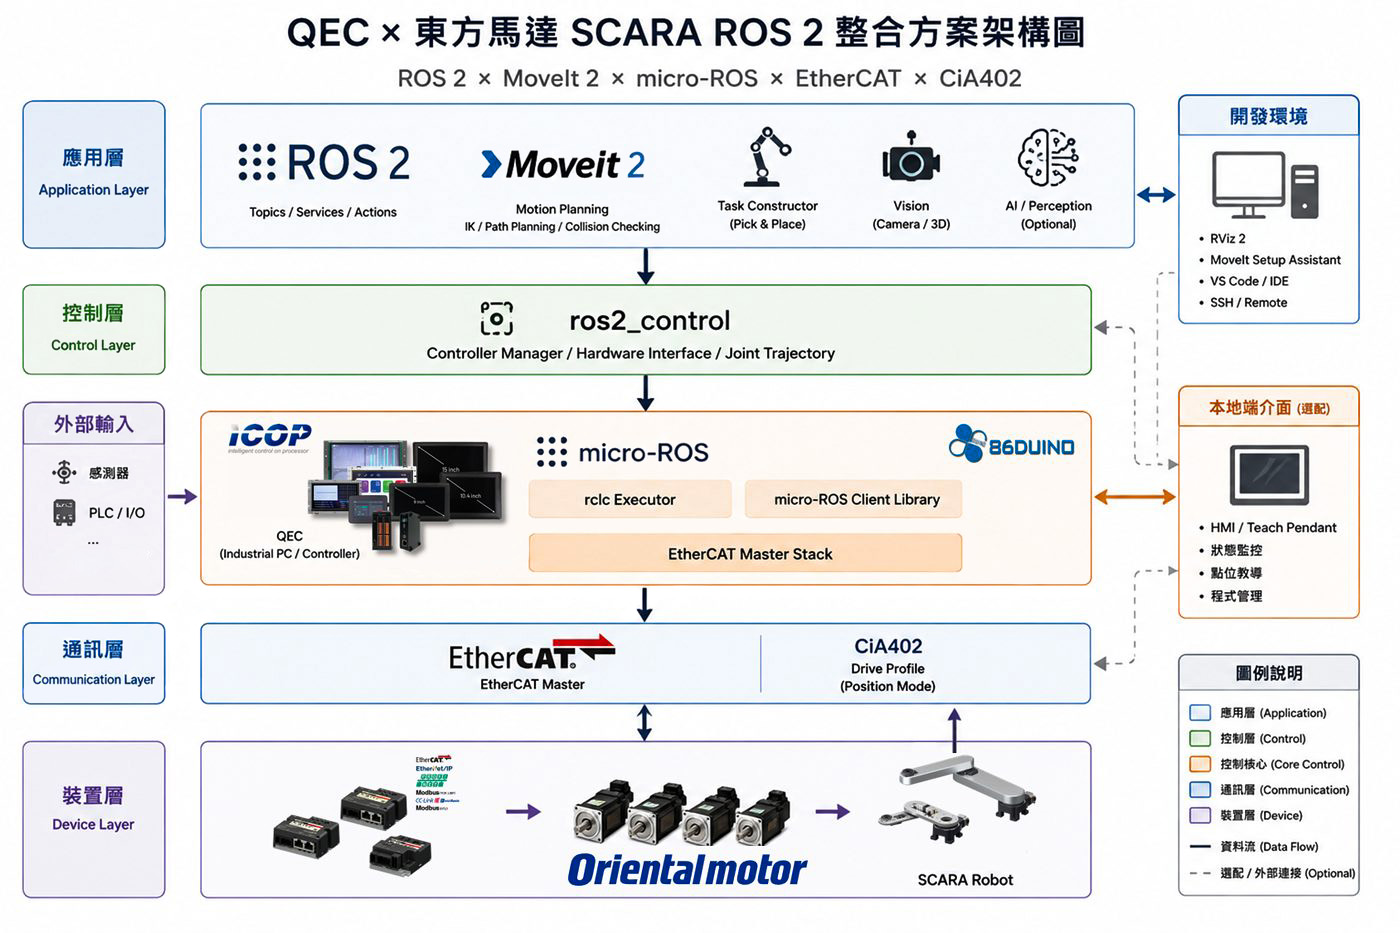
→ QEC(micro-ROS + EtherCAT MDevice)→ CiA402 → AZ mini 驅動程式與 SCARA 機器人
適用於 SCARA 機器人的 ROS 2 × EtherCAT 控制架構
在經過驗證的系統中,QEC 扮演 ROS 2 與 EtherCAT 之間的即時橋樑:主機電腦負責高階規劃、視覺處理及 AI 決策,而 QEC 則負責即時 EtherCAT 控制與實體機台的執行。系統的主要組件包括:
高階規劃:ROS 2 / MoveIt 2
逆運動學(IK)、點對點路徑規劃、碰撞檢測及軌跡模擬,並基於 MoveIt Task Constructor 建構的取放任務工作流程。可進一步整合視覺辨識與人工智慧應用。感知、決策與規劃主要在主電腦上執行——即 ROS 2 層。
控制核心:QEC EtherCAT MDevice(micro-ROS + EtherCAT MDevice 控制器)
透過 86Duino 微型 ROS 環境,QEC 接收來自 ros2_control 的軌跡指令,並將其即時轉換為 CiA402(位置模式)指令,透過固定週期的 EtherCAT 通訊執行多軸同步運動。
驅動器與機構:Oriental Motor AZ mini EtherCAT 驅動器 × SCARA
現有的 Oriental Motor 驅動器與 SCARA 機構均予以保留—無需更換硬體。改變之處在於控制鏈:主機獲得了軌跡控制與參數存取功能。
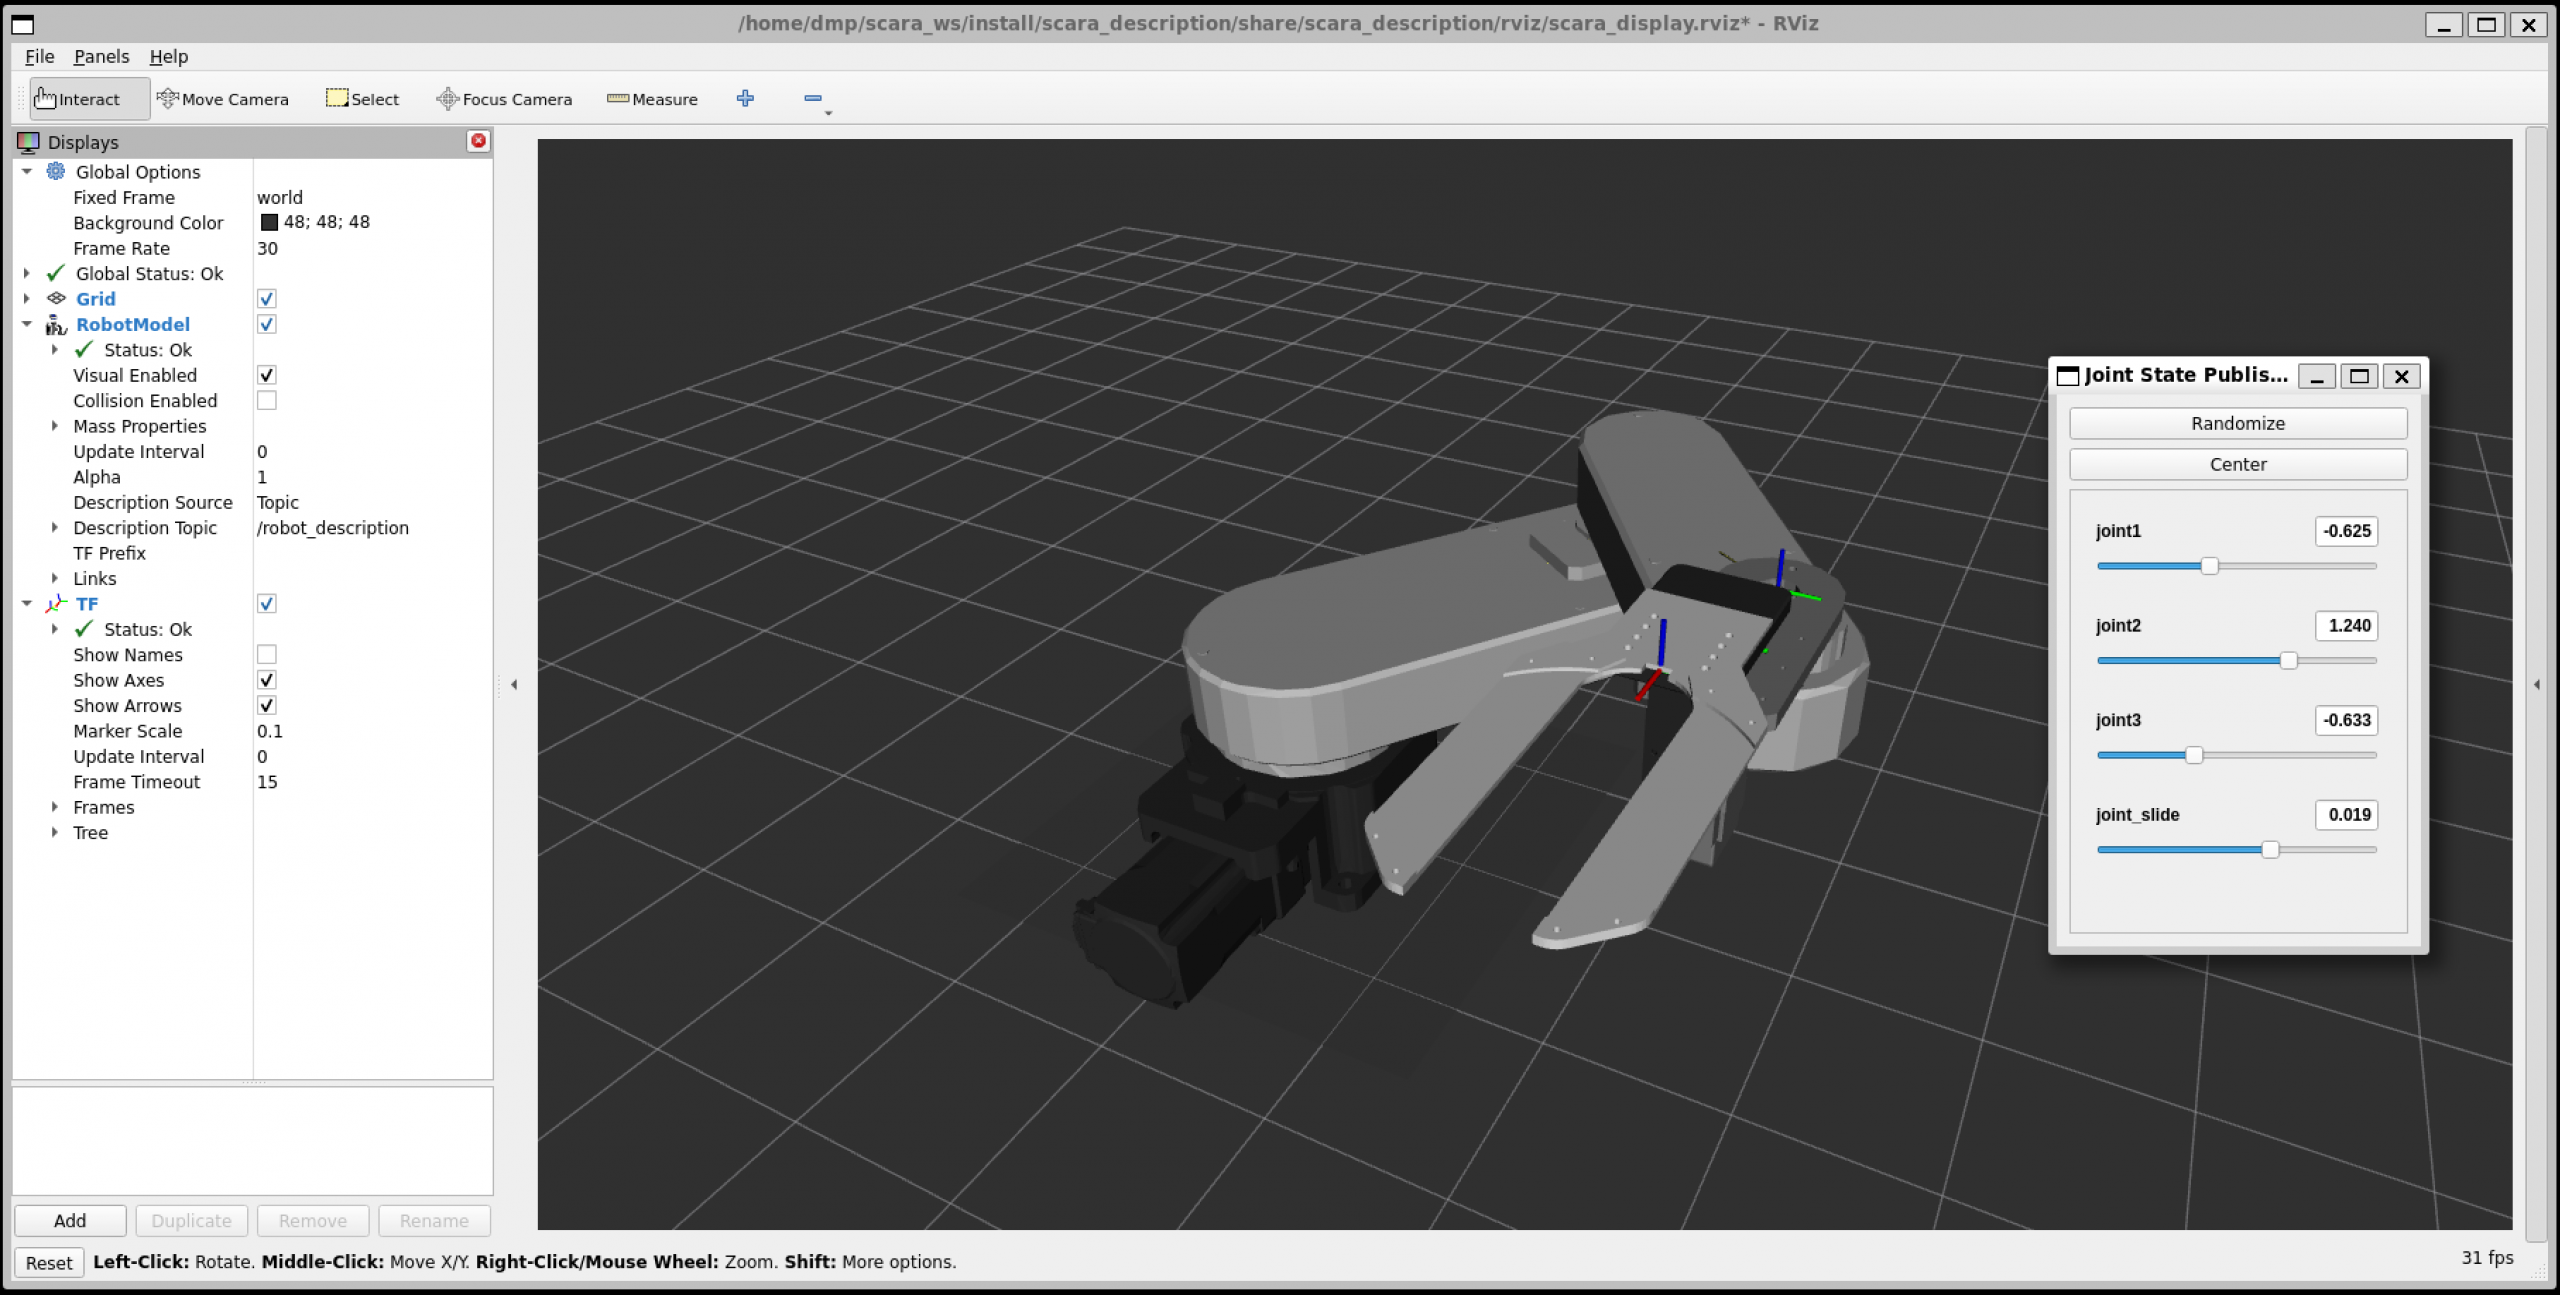
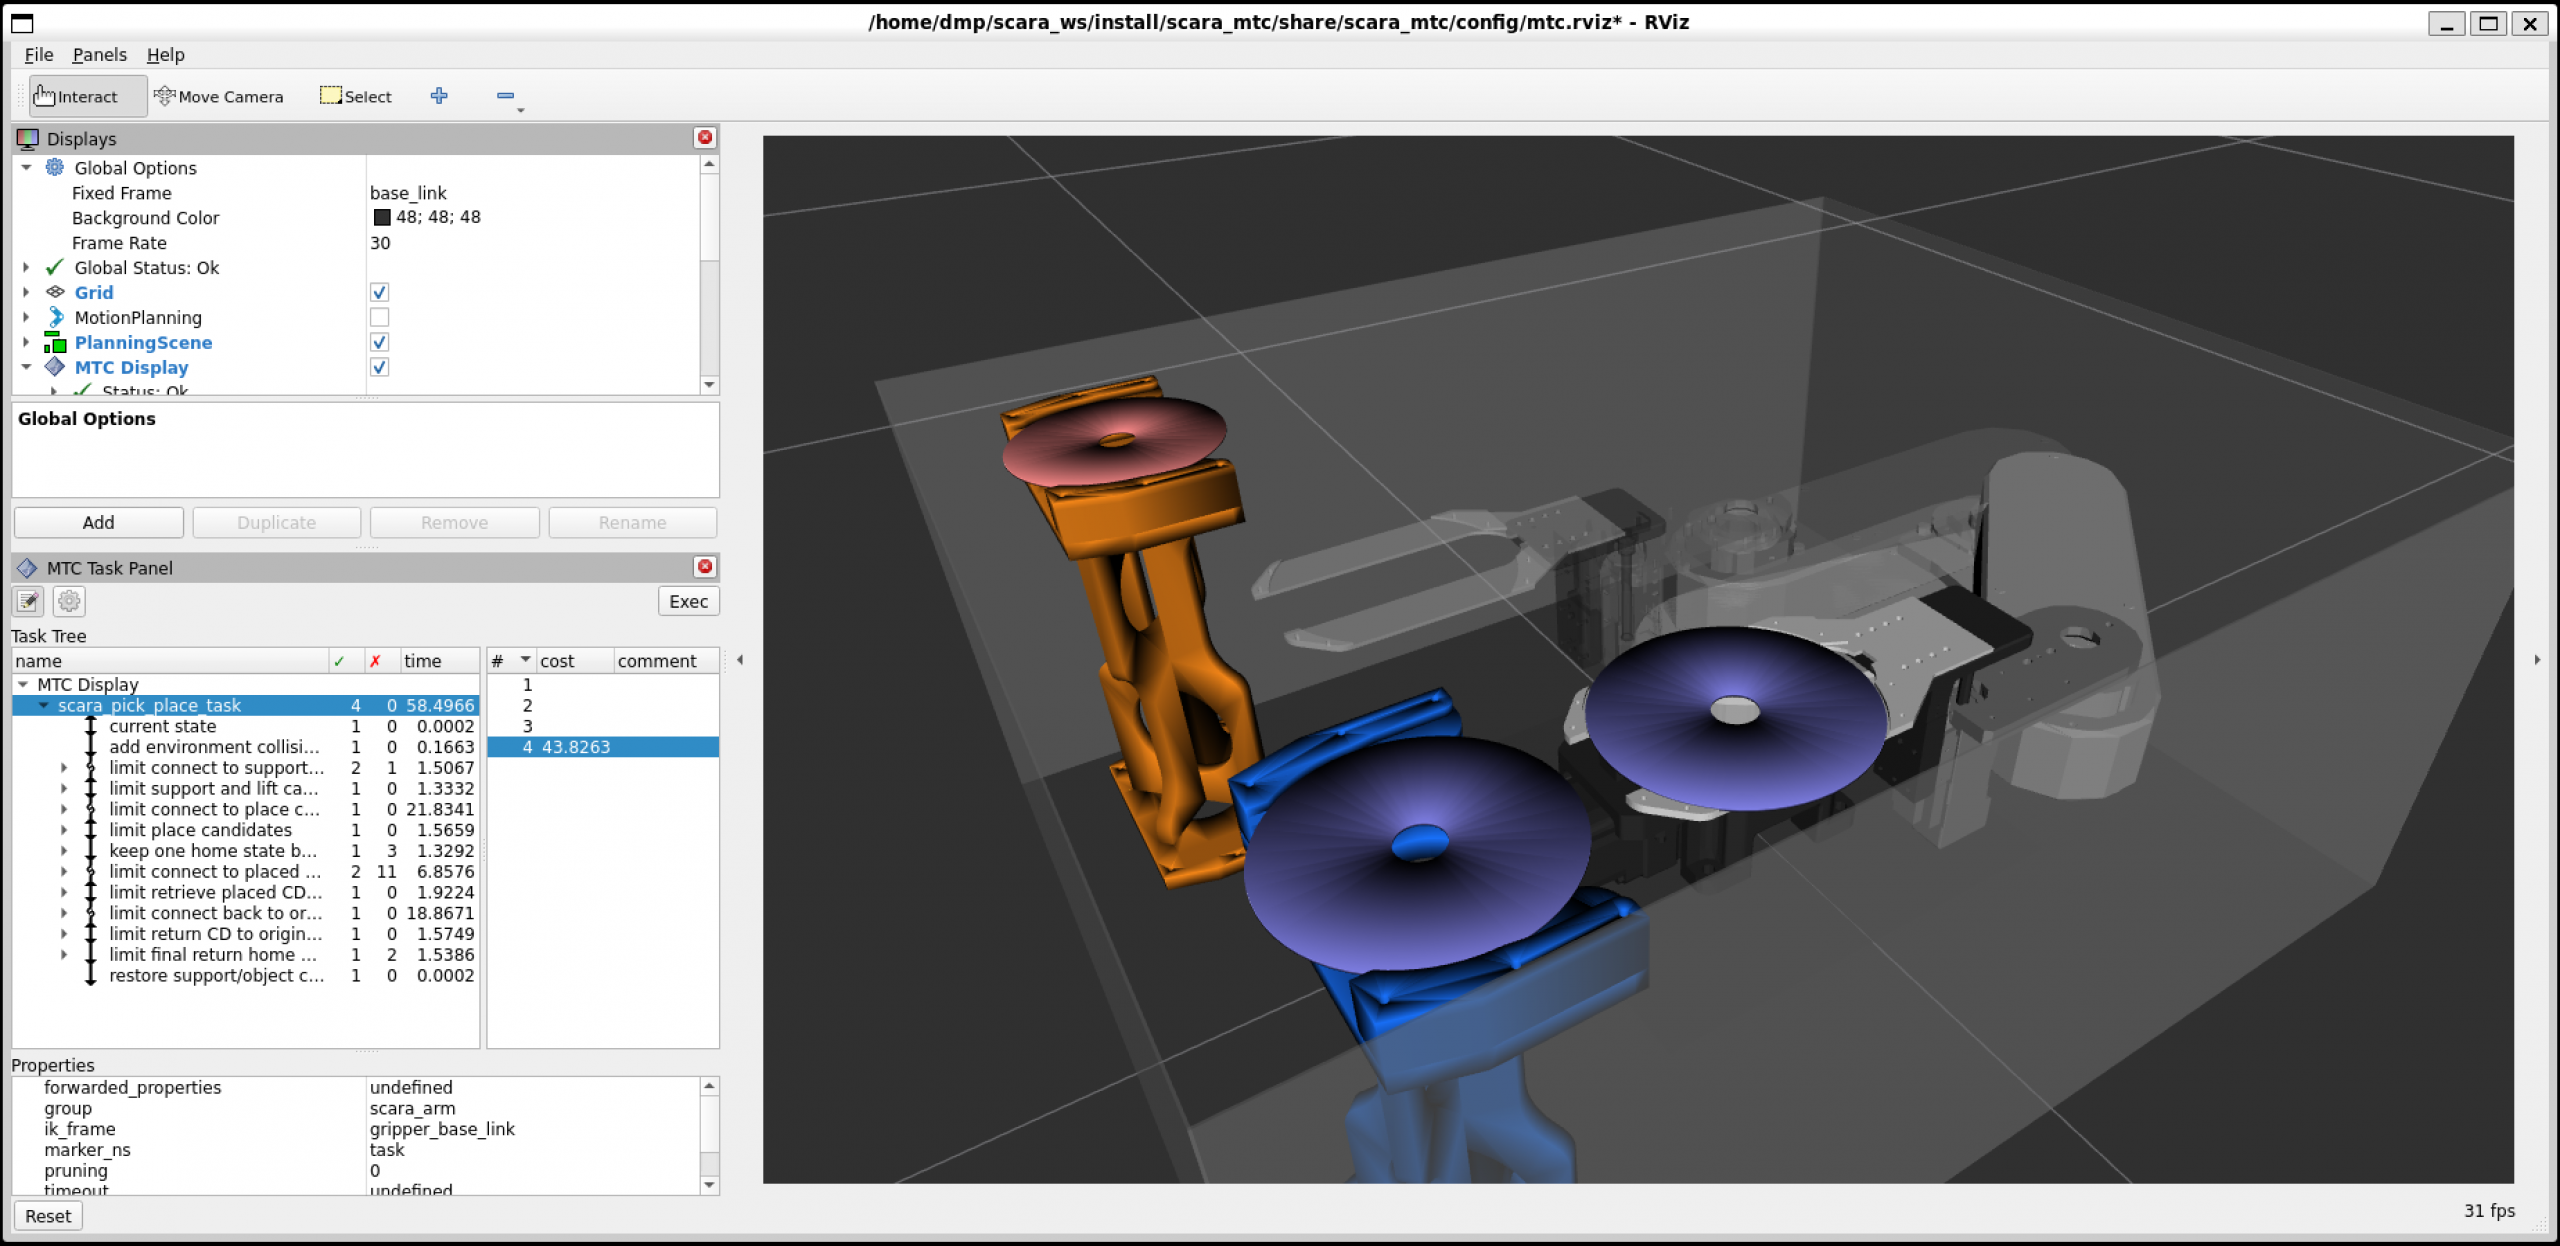
開發工作流程:從 FK/IK 驗證到動作執行與路徑重複利用
在軟體方面,ICOP 將 ROS 2 / MoveIt 2 與 86Duino IDE (開源、C/C++ 架構)以建立可重複使用的 SCARA 控制開發工作流程:
- 正向/逆向運動學 (FK / IK) 驗證— 透過 URDF 數位模型、TF tree 及 RViz,在系統層級對機器人運動學模型進行驗證,以確保座標轉換與關節角度計算的準確性。
- MoveIt 2 運動規劃— IK、點對點路徑規劃、碰撞檢測及軌跡模擬;利用 MTC 建構的多步驟拾取與放置任務。
- micro-ROS 橋接與 EtherCAT 運動控制整合— 規劃結果會透過 ros2_control 和 micro-ROS 傳送至 QEC,並透過 EtherCAT 將關節指令同步分發至所有軸,以確保多軸協調運動的一致性。
- 動作錄製、調整與重播(錄製/調整/儲存/播放)— 除了能即時串流 ROS 2 的位置指令外,ROS 2 計算出的路徑與運動學資料也能 記錄並儲存於 QEC 中 以確保播放穩定且可重複,使用者亦可自行進一步優化路徑。
QEC 不僅僅是一個執行終點。 搭配 86Duino 軟體使用時,QEC 本身便能 編輯運動路徑與行為序列: 在 ROS 2 中規劃的軌跡可下載至 QEC,並以完全穩定的方式獨立運行 — 無需常駐主機電腦 — 同時操作員可直接在 QEC 上調整、儲存及重播動作序列。此設計兼具開發靈活性與量產部署所需的穩定性。
系統整合商與原始設備製造商(OEM)的技術價值
相較於典型的開源 IPC 解決方案,86Duino / QEC 平台預先整合了 EtherCAT 主站、CiA402 運動控制、工業 I/O,以及 Modbus RTU/TCP、串列通訊和 CAN 等常見工業介面,同時具備 Arduino 風格的 C/C++ 開發環境、完整的函式庫,以及 HMI 設計能力。開發人員無需另行整合 EtherCAT 通訊堆疊、伺服驅動器、感測器、PLC、序列裝置或其他現場設備 — 運動控制、裝置通訊及應用邏輯皆可在單一 86Duino 開發架構內完成,大幅縮短從概念驗證 (PoC) 到設備部署的週期。
- 可預測的即時控制行為— 固定週期的 EtherCAT 通訊,適用於同步多軸運動及複雜軌跡。
- 簡化系統架構— EtherCAT MDevice、HMI 及運動控制整合於單一工業平台之中。
- 開放式開發環境— ROS 2 生態系統結合了 Arduino 風格的 C/C++;演算法與程式碼完全由您掌控,不受供應商鎖定及產品生命週期結束(EOL)的限制,非常適合後續開發與客製化。
- 以設備為導向的部署— 路徑可記錄於 QEC 上以供獨立運作,並可在實際機器上進行驗證,而不僅限於實驗室示範。
86Duino 平台已不再僅限於教育與研究領域:如今它已廣泛應用於中小型設備、儀器、自動化系統、嵌入式控制以及機器人(機械臂)等應用。此架構特別適合已採用或正在評估該平台的機器製造商與系統整合商 — Oriental Motor SCARA 機器人與 AZ 系列驅動器 ,並希望對運動層與應用層保有完全控制權的機械製造商及系統整合商。
2026年台北國際工業自動化展
ICOP 將於 8 月 20 日(星期四)12:00–12:15,在台北南港展覽中心 2 號館 1 樓舉行的「新產品與新技術發表會」中,由產品經理 Alan Tai 主講「QEC EtherCAT 智慧控制平台:整合 HMI、運動控制與 AI 輔助開發」。此外,ICOP 攤位亦將展示 QEC × Oriental Motor SCARA 解決方案。期待屆時與您相見。
活動資訊: 新產品與新技術發表會
邁向未來的合作
ICOP 將持續以 QEC EtherCAT 平台為基礎,深化與 Oriental Motor 所提供之機械手臂及馬達解決方案的技術整合,針對 SCARA/OVR 機器人控制架構提供技術交流、針對機器人應用提供 EtherCAT 系統設計諮詢,並進行以專案為導向的驗證與共同開發討論——協助客戶縮短開發週期,並拓展機器人在工業設備中的應用。
關於 Oriental Motor
Oriental Motor 提供廣泛的工業運動產品,包括步進馬達、伺服系統、驅動器及機器人解決方案,適用於各式各樣的自動化應用。
更多資訊: Oriental Motor 網站
如果您正計畫部署——或已部署——Oriental Motor 的 SCARA 機器人,並希望進一步探索 ROS 2 × EtherCAT 控制架構與開發工作流程,請聯絡 ICOP 以進行技術討論及專案諮詢。
如需更多資訊與樣品申請,請聯絡 info@icop.com.tw,或致電離您最近的 ICOP 分公司,或聯繫我們的 全球授權經銷商.
 English
 繁體中文
 日本語